Full-stack robotics engineer · ETH Zurich

Amirhossein
Kazemipour

I build complete robotic systems—from hardware and electronics to the algorithms that make them move, learn, and interact.

My work spans reinforcement learning, model-based and data-driven control, actuator design, electronics, real-time software, and system integration.

Amirhossein Kazemipour

Selected work

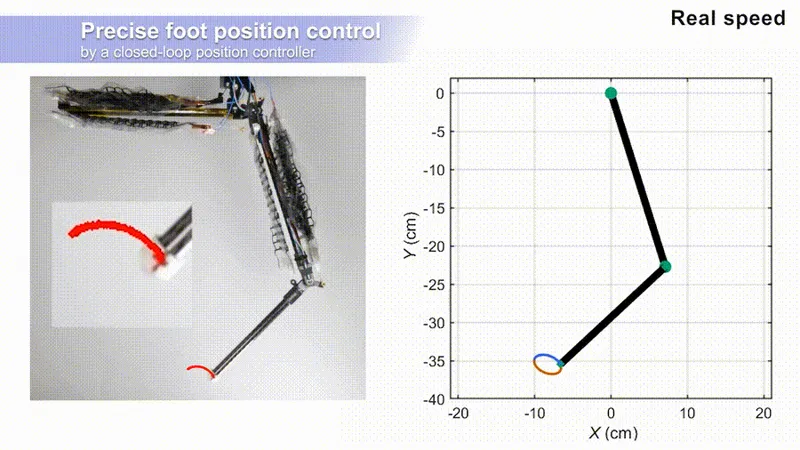
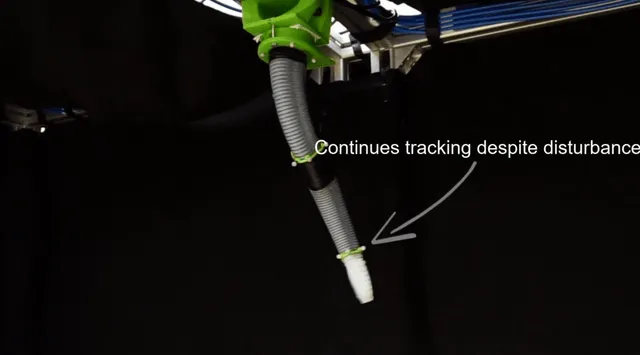
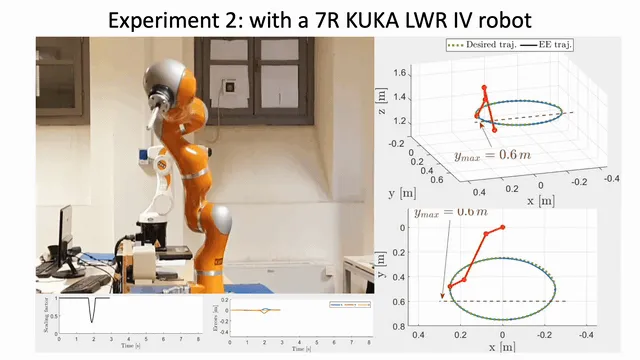
Electrohydraulic robotic leg in a hardware control experiment

System integration · Control

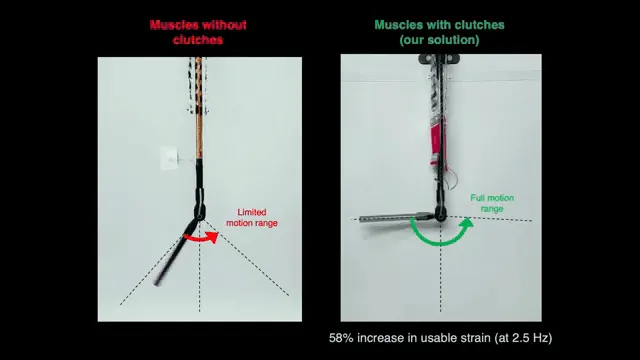
Musculoskeletal leg control

Compliant actuation, sensing, and 500 Hz real-time control in one robotic leg.

Nature Communications · 2024

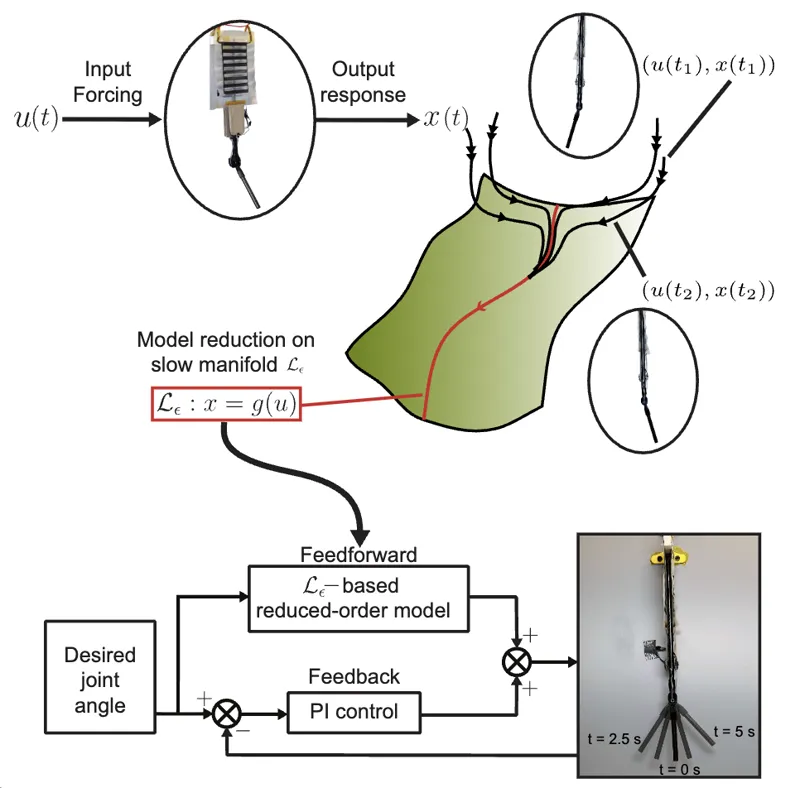
Experimental platform for data-driven control of soft robotic muscles

Data-driven control · Nonlinear dynamics

Data-driven muscle control

Reduced-order models for soft muscles, with 69% lower RMS tracking error than feedback alone.

Nature Communications · 2026

All publications

Let’s build something.

For research, collaboration, or opportunities in robotics.

Get in touch